
 Małgorzata Gradkowska
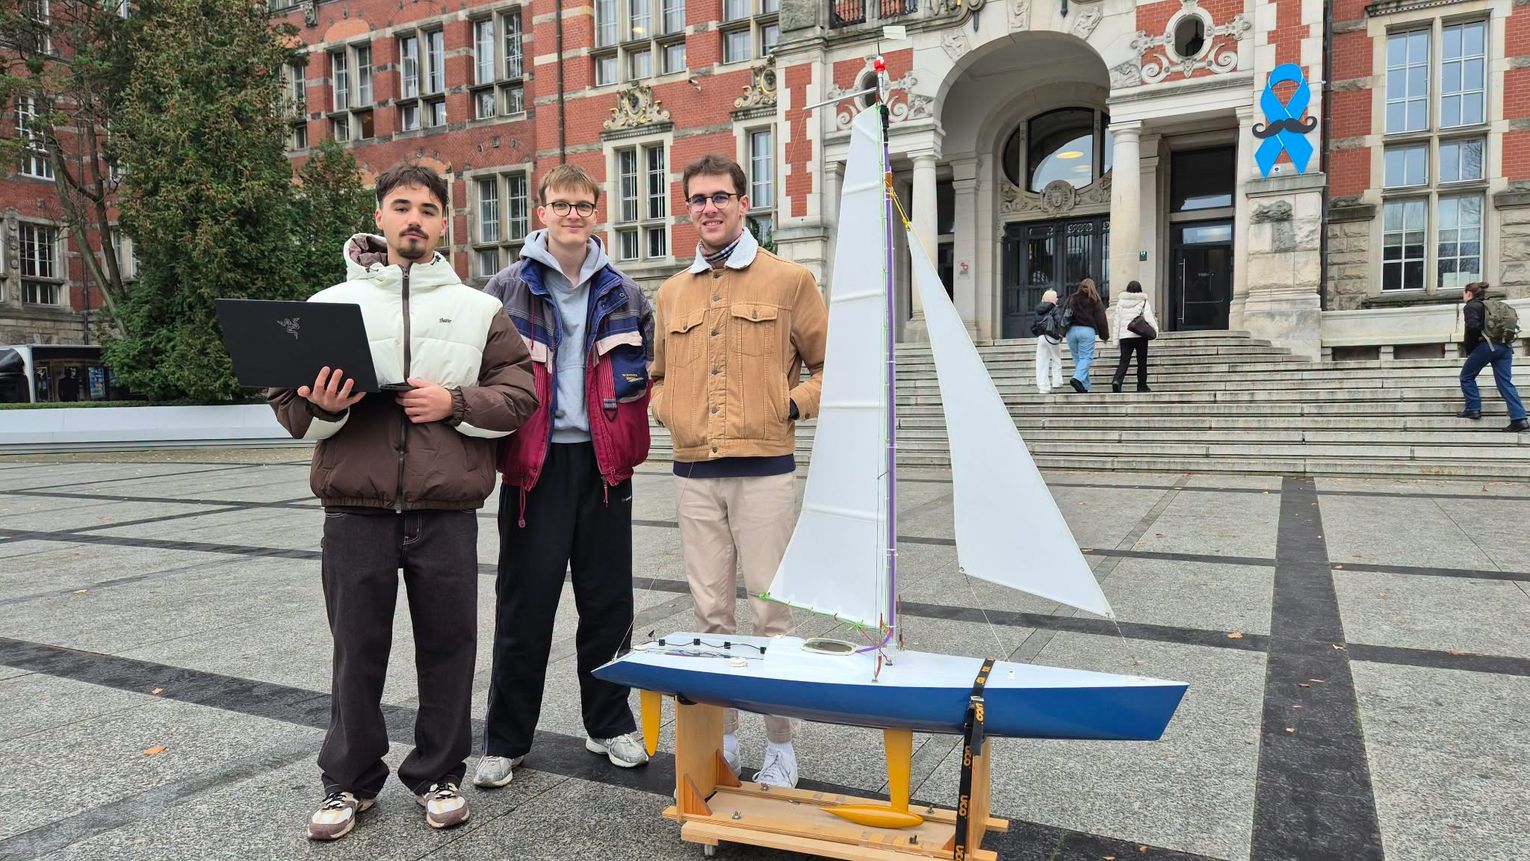
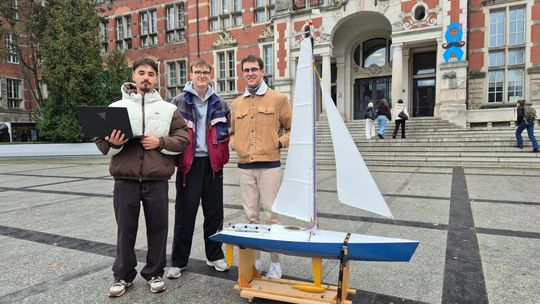
Nie będzie mu potrzebny sternik ani zdalne sterowanie. Wystarczy wskazać mu na mapie punkt docelowy, a sam zaplanuje trasę, dostosuje ustawienie żagla do kierunku wiatru i ominie przeszkody. Studenci Politechniki Gdańskiej stworzyli model autonomicznego jachtu żaglowego, który wkrótce przejdzie pierwsze testy na wodzie.
Za projektem stoją Krzysztof Małkiewicz, Jan Popławski i Łukasz Mieczkowski – studenci studiów II stopnia na Wydziale Elektrotechniki i Automatyki Politechniki Gdańskiej. Projekt realizowany jest pod opieką naukową prof. Romana Śmierzchalskiego oraz dr Anny Witkowskiej i jest kontynuacją wcześniejszych badań prowadzonych przez dr. Tomasza Ujazdowskiego oraz mgr. inż. Damiana Kułagę.
Operator wskazuje cel, resztę wykonuje komputer
Autonomiczna jednostka nie jest zwykłą łodzią sterowaną zdalnie. Zadanie operatora ogranicza się do wskazania na mapie punktu docelowego albo całej planowanej trasy. Od tego momentu najważniejsze decyzje podejmuje system pokładowy.
Jacht samodzielnie wyznacza drogę, reguluje ustawienie żagla, dobiera kurs do kierunku wiatru i omija przeszkody. Wszystko odbywa się na podstawie danych zbieranych przez czujniki zamontowane na pokładzie.
Najtrudniejszy okazuje się... wiatr
Twórcy podkreślają, że skonstruowanie autonomicznej żaglówki było znacznie większym wyzwaniem niż zbudowanie jednostki z napędem silnikowym.
– W przeciwieństwie do jednostek silnikowych żaglówka nie może płynąć w dowolnym kierunku, a jej zachowanie zależy od zmiennych warunków wiatrowych – wyjaśniają autorzy projektu.
To właśnie wiatr sprawia, że komputer nie może po prostu poprowadzić jednostki najkrótszą drogą do celu. Musi stale analizować warunki, przewidywać zachowanie jachtu i odpowiednio korygować jego kurs.
Dwie jednostki obliczeniowe i kilkanaście czujników
Aby było to możliwe, studenci opracowali system oparty na dwóch współpracujących komputerach.
– System oparliśmy na dwóch współpracujących jednostkach obliczeniowych – wyjaśniają. – Za warstwę sprzętową odpowiada mikrokontroler STM32. Zbiera on dane z odbiornika GPS, magnetycznego enkodera wiatrowskazu oraz dziewięcioosiowego czujnika inercyjnego – żyroskopu, akcelerometru i magnetometru, który pozwala określić kurs i przechył łodzi.
Na podstawie tych informacji mikrokontroler steruje serwomechanizmami odpowiedzialnymi za ustawienie steru oraz żagla.
Znacznie bardziej złożone zadania realizuje komputer Raspberry Pi.
– To standard powszechnie wykorzystywany w robotyce – mówią studenci. – Poszczególne funkcje, takie jak komunikacja z mikrokontrolerem, planowanie trasy, regulacja kursu czy ochrona przed wywrotką, działają tu jako niezależne, wymieniające się danymi procesy.
Za samo sterowanie sterem i żaglem odpowiadają regulatory, które pozwalają przełożyć klasyczną wiedzę żeglarską na zestaw konkretnych reguł.
– Określają na przykład, jak optymalnie wybrać żagiel w zależności od kąta, pod jakim wieje wiatr – wyjaśniają autorzy projektu.
Dzięki temu komputer nie wykonuje jedynie sztywno zaprogramowanych poleceń. Potrafi dostosowywać sposób prowadzenia jednostki do aktualnych warunków, podobnie jak robi to doświadczony żeglarz.
Sam ominie wyspy i zapobiegnie wywrotce
System nawigacyjny odpowiada nie tylko za doprowadzenie jachtu do celu. Podczas planowania trasy uwzględnia również ukształtowanie akwenu, dzięki czemu omija brzegi i wyspy oraz na bieżąco koryguje kurs wraz ze zmianami kierunku wiatru.
Twórcy zadbali również o bezpieczeństwo konstrukcji. Jeżeli czujniki wykryją zbyt duży przechył, system automatycznie zmieni ustawienie żagla i skoryguje kurs, ograniczając ryzyko wywrócenia jednostki.
Sterowanie odbywa się z poziomu przeglądarki internetowej na komputerze lub smartfonie. Operator może obserwować pozycję jachtu na mapie oraz wyznaczać kolejne punkty trasy.
Najpierw symulator, potem jezioro
Zanim model trafi na wodę, wszystkie rozwiązania sprawdzane są w przygotowanym przez studentów symulatorze. Pozwala on testować działanie systemu w różnych warunkach pogodowych oraz podczas sytuacji awaryjnych, bez ryzyka uszkodzenia jednostki.
Dopiero po zakończeniu testów „na sucho" autonomiczny jacht wypłynie na jezioro. To właśnie tam okaże się, jak algorytmy opracowane przez studentów poradzą sobie z prawdziwym wiatrem, falami i zmiennymi warunkami żeglugi.



Napisz komentarz
Komentarze